Se espera que los drones ultracompactos desempeñen un papel importante en situaciones como el rescate en casos de catástrofes, la inspección de instalaciones o los estudios medioambientales. Sin embargo, debido a su reducido tamaño (con un peso inferior a 100 gramos), existen estrictas limitaciones en cuanto a los sensores que pueden llevar a bordo, su capacidad de cálculo y su autonomía energética. Además, en edificios llenos de humo, cuevas oscuras, lugares con obstáculos transparentes o que reflejan la luz, los sensores habituales como las cámaras o el LiDAR, simplemente dejan de funcionar.
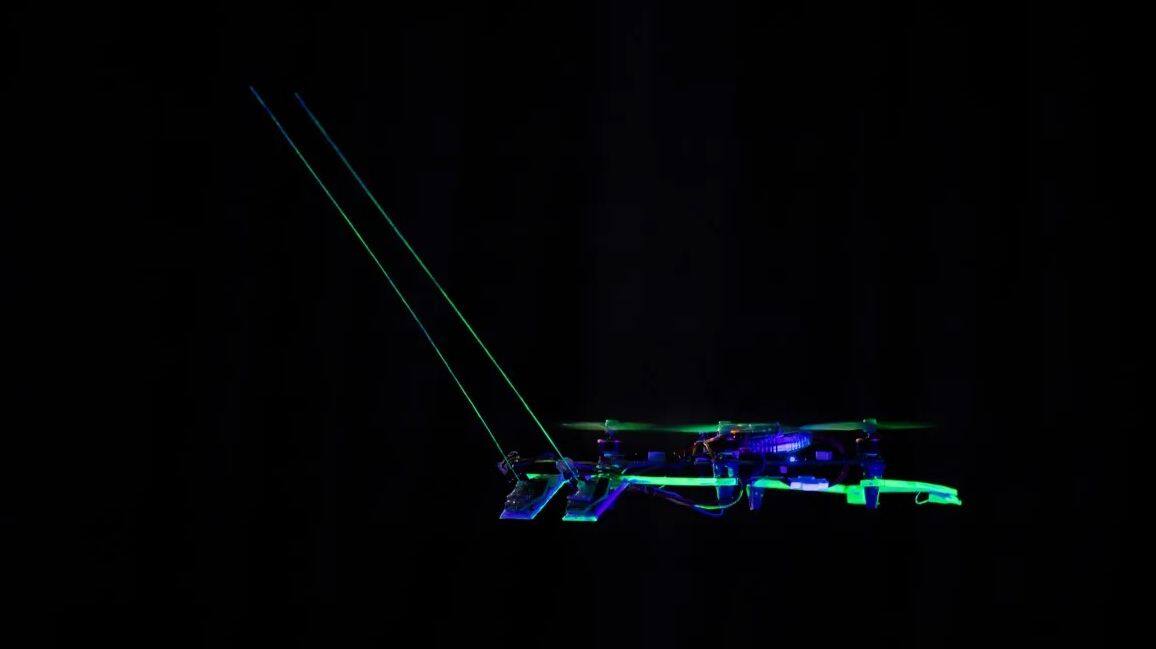
Por ello, un equipo de investigación de la Universidad Técnica de Delft (TU Delft), en los Países Bajos, se ha inspirado en los pelos sensoriales (bigotes) de roedores como las ratas y los topos. La idea es desarrollar un sensor táctil ligero y de baja latencia que puede instalarse en los drones. Al poder explorar el entorno con solo un ligero roce de los bigotes, se hace posible desplazarse sin depender de la visión.
“Nuestro objetivo es dotar a los drones de una rica capacidad táctil. No se trata de manipular objetos en el aire, sino de un nuevo concepto denominado ‘navegación táctil’, que permite volar mientras se explora un entorno desconocido al entrar en contacto con los objetos”, explica Salua Hamaza, profesora asociada de la TU Delft. “Para que la detección táctil funcione en un dron, debe ser ligera, tener una baja latencia y, además, consumir poca energía. Encontramos la respuesta en los bigotes del mundo natural”.
El funcionamiento de los “bigotes” que exploran al tacto
El equipo de investigación de Hamaza y sus colaboradores instaló dos sensores táctiles en la parte delantera de un dron compacto del tamaño de la palma de la mano. Estos bigotes están fabricados con alambre de “nitinol” (una aleación de níquel y titanio) de 0.4 mm de diámetro y 200 mm de longitud. En la base hay tres pequeños sensores de presión atmosférica; el mecanismo consiste en estimar la profundidad y la posición del contacto a partir de los cambios de presión que se producen cuando los bigotes se flexionan. Todos los cálculos necesarios para la detección, la toma de decisiones y el control durante el vuelo autónomo se procesan mediante un microcontrolador integrado en el dron, sin depender de una computadora externa.
Según los investigadores, el ángulo de fijación de los bigotes es especialmente importante. Al desplazarse a lo largo de una pared, la fuerza generada por los bigotes puede provocar la rotación de la aeronave, lo que podría desestabilizarla. Tras comparar 72 vuelos con seis ángulos diferentes a tres velocidades distintas, descubrieron que la aeronave no se estrellaba cuando los bigotes estaban fijados a 30, 45 y 60 grados. De estos, se optó por los 45 grados, ya que resultaba en la menor desviación de la orientación de la aeronave. También tuvieron en cuenta que el alcance de detección frontal es menor a 60 grados.
Un desafío importante fue distinguir entre las señales de contacto genuinas y las perturbaciones causadas por el propio dron. Esto se debe a que el flujo de aire generado por las hélices del dron puede producir ruido, deriva (un fenómeno en el que los valores del sensor varían gradualmente con el tiempo) y otras distorsiones.
Para solucionar este problema, el equipo de investigación desarrolló un algoritmo de corrección que estima continuamente la tendencia de las desviaciones que se producen a lo largo del tiempo basándose en los valores del sensor cuando nada lo toca, y filtra el ruido causado por las vibraciones durante el vuelo. Como resultado, la tasa de falsos positivos por contacto cuando nada toca el sensor disminuyó del 38.24% (cuando solo se utilizaba el filtrado) al 0 %.
Además, en el proceso de estimar la distancia a la pared a partir de la señal corregida, la predicción calculada a partir del propio movimiento del dron se incorpora a la predicción de la red neuronal mediante un filtro de Kalman (un método computacional que estabiliza el valor estimado combinando múltiples datos inciertos).
Como resultado, se ha logrado mejorar el error absoluto medio de uno de los bigotes en paredes con pizarra blanca de 6.40 mm a 4.23 mm, y en paredes de cristal transparente, de 11.33 mm a 5.91 mm. Se ha comprobado que, mientras que los sensores de distancia láser ofrecen resultados inestables a la hora de medir la distancia a una pared de cristal, los sensores táctiles permiten estimar la distancia de forma estable.
Capaz de detectar paredes invisibles
El equipo de investigación realizó pruebas de vuelo con un dron en un entorno con tres paredes transparentes colocadas una al lado de la otra. Cuando el sensor táctil tocaba una pared, el dron seguía volando a lo largo de ella, manteniendo una distancia de entre 60 y 100 mm. El experimento demostró que el dron alcanzó el punto objetivo en los cinco intentos. También lo logró en todos los intentos cuando las paredes estaban colocadas en ángulo. Por otro lado, un sensor láser, instalado para comparación, no pudo medir la distancia si el dron no apuntaba directamente a la pared.
Sin embargo, simplemente moverse a lo largo de las paredes facilita perderse en las esquinas de la habitación o pasar por alto obstáculos laterales. Por lo tanto, los investigadores idearon un método de búsqueda que prioriza la exploración de áreas nuevas mediante un método probabilístico para estimar la forma de las paredes (superficie de función implícita de proceso gaussiano). Con este método, lograron encontrar una salida de 80 cm de ancho en una habitación cuadrada de 2 m con paredes de vidrio en 9 de cada 10 simulaciones y en pruebas reales.
El microcontrolador del dron tiene una capacidad de memoria de 192 KB, pero el algoritmo del sensor táctil de este experimento utiliza solo 34 KB. “Queríamos demostrar que no es necesario sacrificar el tamaño ni la potencia de procesamiento del dron para utilizar la retroalimentación táctil”, señala Chaoshan Ye, estudiante de doctorado de la TU Delft. “Incluso un dron pequeño puede detectar y reaccionar a su entorno en tiempo real”.
Por otro lado, persisten varios desafíos. Si el sensor rastrea la pared durante un período prolongado, se acumulan desviaciones de la señal, lo que reduce la precisión de la estimación de la distancia. Además, debido a las diferencias individuales en los sensores de presión barométrica y a ligeras variaciones mecánicas, resulta difícil aplicar directamente un modelo entrenado a un sensor diferente. Actualmente, para obtener el mejor rendimiento, es necesario utilizar un sistema de medición externo y recalibrar cada sensor rastreando la pared de 5 a 6 veces, lo que lleva entre 15 y 20 minutos.
El equipo de investigación prevé aplicaciones en ayuda humanitaria en casos de desastre, exploración en entornos peligrosos, vuelo autónomo en espacios confinados donde los sensores convencionales no son utilizables e inspección de estructuras complejas. Esta investigación demuestra que, al combinar hardware ligero con procesamiento avanzado a bordo, la detección táctil puede ser un método de detección robusto incluso para los robots voladores autónomos más pequeños.
Editado por Daisuke Takimoto
Artículo originalmente publicado en WIRED Japón. Adaptado por Mauricio Serfatty Godoy.